姿勢と歩行 協調からひも解く
発売日:2015年6月
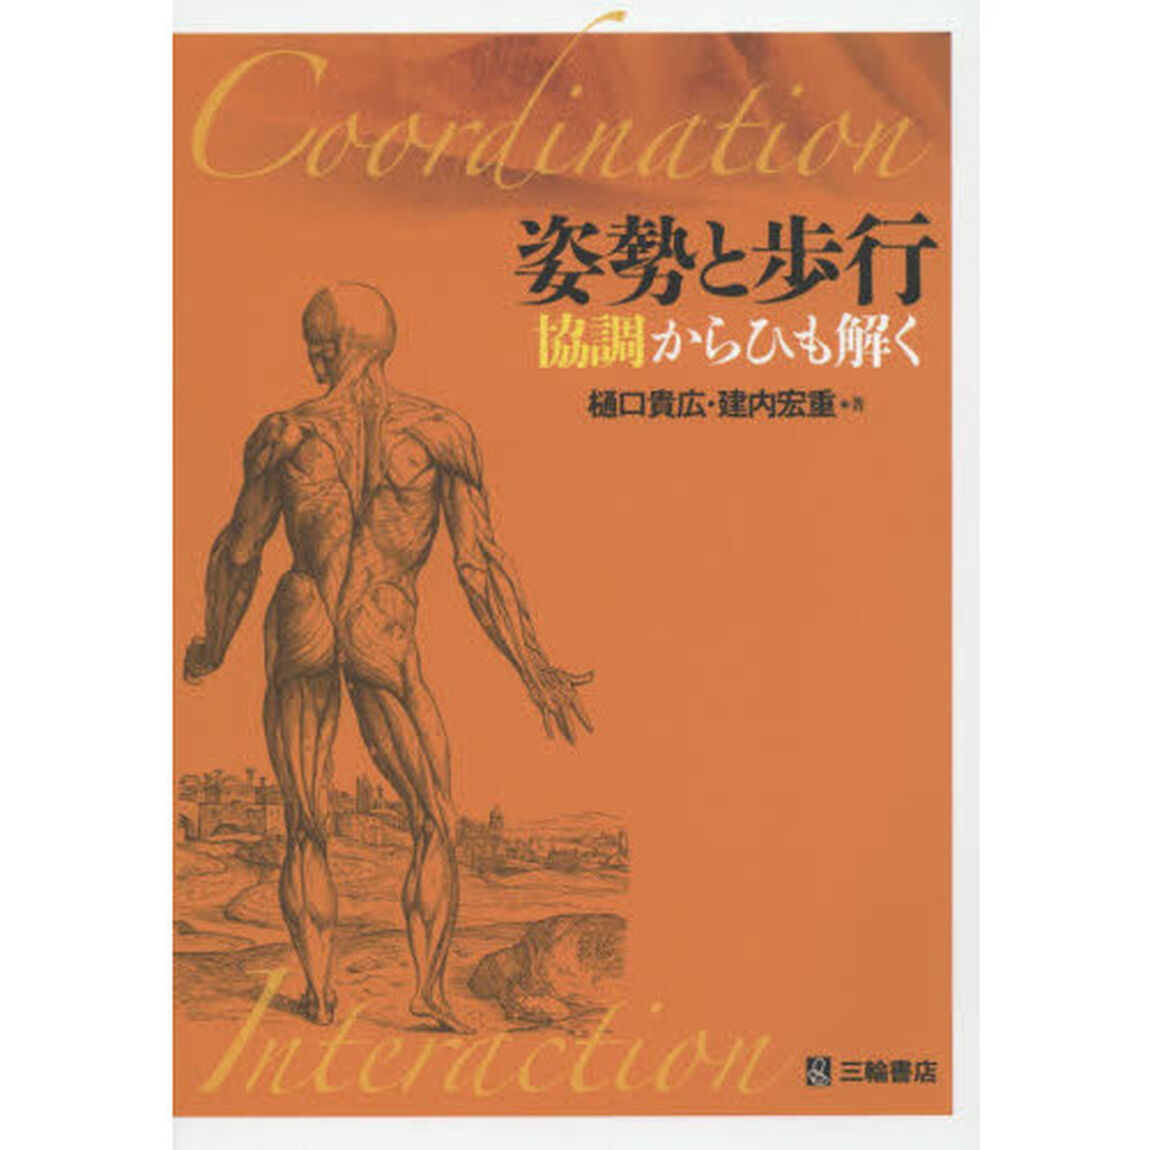
- ISBN
- 978-4-89590-517-6
- 著者情報
- 樋口 貴広(ヒグチ タカヒロ)
1973年長崎県に生まれる。1996年東北大学文学部卒業。1998年東北大学文学研究科博士前期課程修了、修士(文学)。2001年東北大学文学研究科博士後期課程修了、博士(文学)。2001年東北大学文学研究科講師(研究機関研究員)。2002年横浜国立大学エコテクノロジー・システム・ラボラトリー講師(研究機関研究員)。2003年日本学術振興会特別研究員。2004年University of Waterloo(Canada)客員研究員。2006年首都大学東京人間健康科学研究科助教。20080年首都大学東京人間健康科学研究科准教授。2015年首都大学東京人間健康科学研究科教授
建内 宏重(タテウチ ヒロシゲ)
1977年兵庫県に生まれる。1998年京都大学医療技術短期大学部理学療法学科卒業。1998年大阪医科大学附属病院リハビリテーション科理学療法士。2004年神戸大学大学院医学系研究科博士前期課程修了、修士(保健学)。2006年京都大学医学部保健学科理学療法学専攻助手。2007年京都大学大学院医学研究科人間健康科学系専攻助教。2009年Washington University in St.Louis,Program in Physical Therapy(USA)客員研究員。2011年京都大学大学院人間・環境学研究科博士後期課程修了、博士(人間・環境学)


セブン-イレブン受取り(送料無料)
発送目安
発売日(発売日以降は当日)~2日で発送
宅配(送料¥550税込)
発送目安
発売日(発売日以降は当日)~2日で発送
交通状況・天候の影響や注文が集中した場合等、お届けにお時間をいただく場合がございます。
商品説明
安定した動作に必要不可欠な要素“協調”とは何か?
本書では、専門性の違う二人の著者が、それぞれの研究を活かし、姿勢と歩行の制御からその障害について、科学的な知見とデータから導き出された分析により、協調から生み出される動作と問題を容易に解説。
目次
第1部 身体内部の協調(姿勢制御(ヒトの姿勢の力学的平衡
身体各部位のアライメントの協調関係
安定化機構の協調関係
運動連鎖と姿勢制御)
歩行制御(受動的制御と能動的制御
筋の機能的協調関係
身体各部位の協調関係))
第2部 中枢・身体・環境の協調(理論的枠組み(3つの視点
協調の背景)
姿勢制御(姿勢の知覚制御
姿勢の認知制御)
歩行制御(歩行の予期的調整
歩行の調整―その他の特性))
商品詳細
- 出版社名
- 三輪書店
- 対象年齢
- 一般
- フォーマット
- 単行本
注意事項
- 本の帯に関して
- 帯つきでの出荷はお約束しておりません。
商品ページに、帯のみに付与される特典物等の表記がある場合でも、確実に帯つきでの出荷はお約束しておりません。
また、帯は商品の一部ではなく「広告扱い」のため、帯の有無・破損による交換や返品は承っておりません。 - 版・表紙について
- 版・表紙(カバー)のご指定は承っておりません。ご注文いただくタイミングによっては、お届けする商品の版や表紙が商品ページ上のものとは異なる場合がございます。
また、初版にのみにお付けしている特典(初回特典、初回仕様特典)がある商品は、商品ページに特典の表記がされている場合でも、無くなり次第終了となります。